动手制作
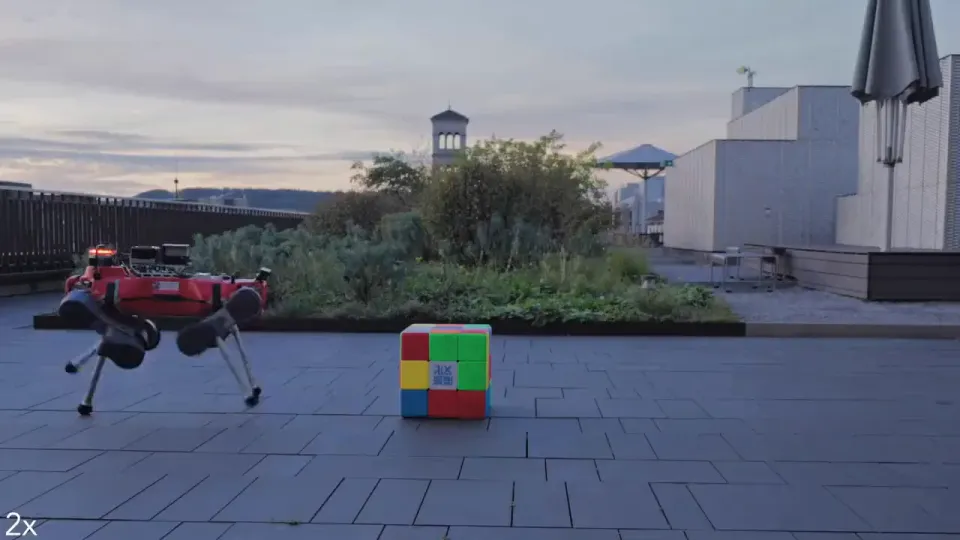
ETH Zurich 让 ANYmal-D 机器狗用脚解 40 厘米魔方
完整中文导读
ETH Zurich 团队让四足机器人 ANYmal-D 仅用脚完成 40 厘米、4.6 公斤魔方的自主求解,三次尝试全部成功,每次约 8-9 分钟、约 30 步操作。
中文整理
作者 / 来源:CuteGuy☣️ (@cutetoxicguy) · 原文时间:2026年10月29日 16:00(北京时间)
原作者信息要点
作者称,苏黎世联邦理工学院(ETH Zurich)让四足机器人 ANYmal-D 仅用脚完成一个边长 40 厘米、重 4.6 公斤的魔方,未使用机械臂、外部相机或人工协助;该机器人成功解出三次,每次耗时约 8 至 9 分钟。
作者称,研究由 ETH Zurich 研究人员与 NVIDIA 参与,系统结合计算机视觉、经典魔方求解算法和强化学习,使机器人能绕物体行走、理解其状态、规划动作序列并自主执行数十次精确物理交互。
流程分三阶段:先用机载 RGB-D 相机绕魔方以 270 度弧线拍摄,并物理翻转魔方以看到底面,用 SAM 3 分割、深度与 ICP 估计三维位姿、识别全部 54 个色块并重建完整状态,扫描约 33 秒;再用 Kociemba 两阶段算法求解,并由运动规划器转换为可行动作,包括绕行、前后翻转、稳定底层、顺逆时针旋转上两层,且将魔方限制在 2×2 米工作区内;最后用强化学习学到的四项技能执行。
四项技能为向前翻转、向后翻转、逆时针旋转和顺时针旋转;机器人以后腿平衡、前脚操作,魔方未固定。训练在 NVIDIA Isaac Lab 仿真中进行,采用教师—学生方法、PPO、域随机化和循环神经网络;顺时针技能由逆时针策略镜像观测与动作复用而来,未单独训练。
作者给出仿真成功率:前翻 99.7%、后翻 99.7%、逆时针 99.0%、顺时针 97.4%;真机单技能成功次数为前翻 15/15、后翻 15/15、逆时针 13/15、顺时针 10/15。完整系统三次尝试均成功,每次约 30 个操作与重定位步骤。
感知方面,作者称室内评估序列颜色分类准确率 100%、室外 98.7%,2 米内位置中位误差约 2 厘米、姿态中位误差小于 3 度,流程运行于 NVIDIA Jetson AGX Orin,无需外部动捕或固定相机。
作者称机器人能应对部分扰动,如绳子拉腿、棍子推走魔方、重物阻挡翻转、湿滑地面和鹅卵石路面,常通过调整位置、再次伸脚继续动作;但恢复不保证,低摩擦表面或扰动过晚仍会失败。
作者列出的局限包括:仅报告三次完整自主解魔方;技能专门针对该魔方训练;性能依赖摩擦、物体几何和准确定位;机器人不独立发明解法,由 Kociemba 算法完成;操作其他物体需进一步研究。论文为 arXiv 预印本。
作者将意义归于“pedipulation”,即腿式机器人用行走肢体操作物体,潜在应用包括开门、操作设备、稳定物体、折叠容器、工业巡检维护等;核心是长时间序列中协调感知、规划、平衡与物理操作。
本站整理与观察
本站观察:材料将“解魔方”拆为感知、求解、运动规划和技能执行四层,魔方求解本身由经典算法完成,研究重点在机器人如何用脚对未固定重物执行物理动作。
本站观察:作者同时给出仿真与真机数据,真机顺时针旋转成功率明显低于其他技能,且完整解魔方仅三次样本,尚不足以判断系统在更大范围条件下的稳定性。
本站观察:扰动恢复被描述为“经常”而非“保证”,作者也明确低摩擦和扰动时机过晚仍会导致失败,因此不宜将演示理解为通用鲁棒操作能力。
本站观察:材料中的 arXiv 编号和项目链接未在本站独立核验,相关论文状态与数据应以正式发表版本为准。
本整理仅依据作者提供的帖子文本,未独立核验论文、视频或项目页面;仿真与真机成功率、感知精度、解魔方次数等均为原作者声称,未经过本站复现。材料未提供完整实验设置、失败案例统计和同行评审信息,因此不能据此推断系统在其他物体或环境中的泛化能力。
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。